파장 TRON 산업 주간 보고서: 기술 주식 약세 BTC $80000 하회, AI 기반 로봇 건설 실행 Axis Robotics 상세 설명
 총 자금 조달 1200만 달러, Hack VC가 주도하고 Nomad Capital, Pi Network 및 10K Ventures 등 기관이 참여함 —— AI 기반의 스마트 로봇 실행 인프라 Axis Robotics 구축
일.전망
1. 거시적 요약 및 미래 예측
거시적 이번 주 요약(2026년 10월 19일---10월 25일): 글로벌 시장은 에너지 인플레이션과 기술주 평가 우려의 이중 영향을 받았다. 10월 23일 브렌트유는 배럴당 116.72달러에 마감했으며, 같은 주 S&P 500과 나스닥은 각각 0.5%, 0.7% 하락했다; 안전 자산 매수로 인해 미국 10년 만기 국채 수익률은 주간 약 11bp 하락하여 4.987%에 도달했으며, 이는 인플레이션 위험과 성장 우려가 공존함을 나타낸다.
거시적 다음 주 예측(10월 26일---11월 1일): 시장 변동성이 확대될 것으로 예상되며, 주요 초점은 연방준비제도 결정, 미국 GDP 및 PCE, 대형 기술 기업의 실적 발표이다. 베이징 시간 10월 29일 새벽에 연방준비제도 금리 결정을 발표하며, 시장의 주류 예상은 금리를 유지하는 것이다; 같은 날 20:30에 3분기 GDP 및 9월 PCE가 발표된다. 만약 연방준비제도가 추가 금리 인상 신호를 보낸다면, 핵심 인플레이션이 강세를 보일 경우 주식 시장의 평가가 계속 압박을 받을 수 있다; 만약 정책 언어가 온건하고 인플레이션이 둔화된다면, 감정 회복에 유리할 것이다. 높은 유가로 인해 이번 금리 인상 중단이 긴축 종료로 직접 이해될 수는 없다.
2. 암호화폐 산업 시장 변동 및 경고
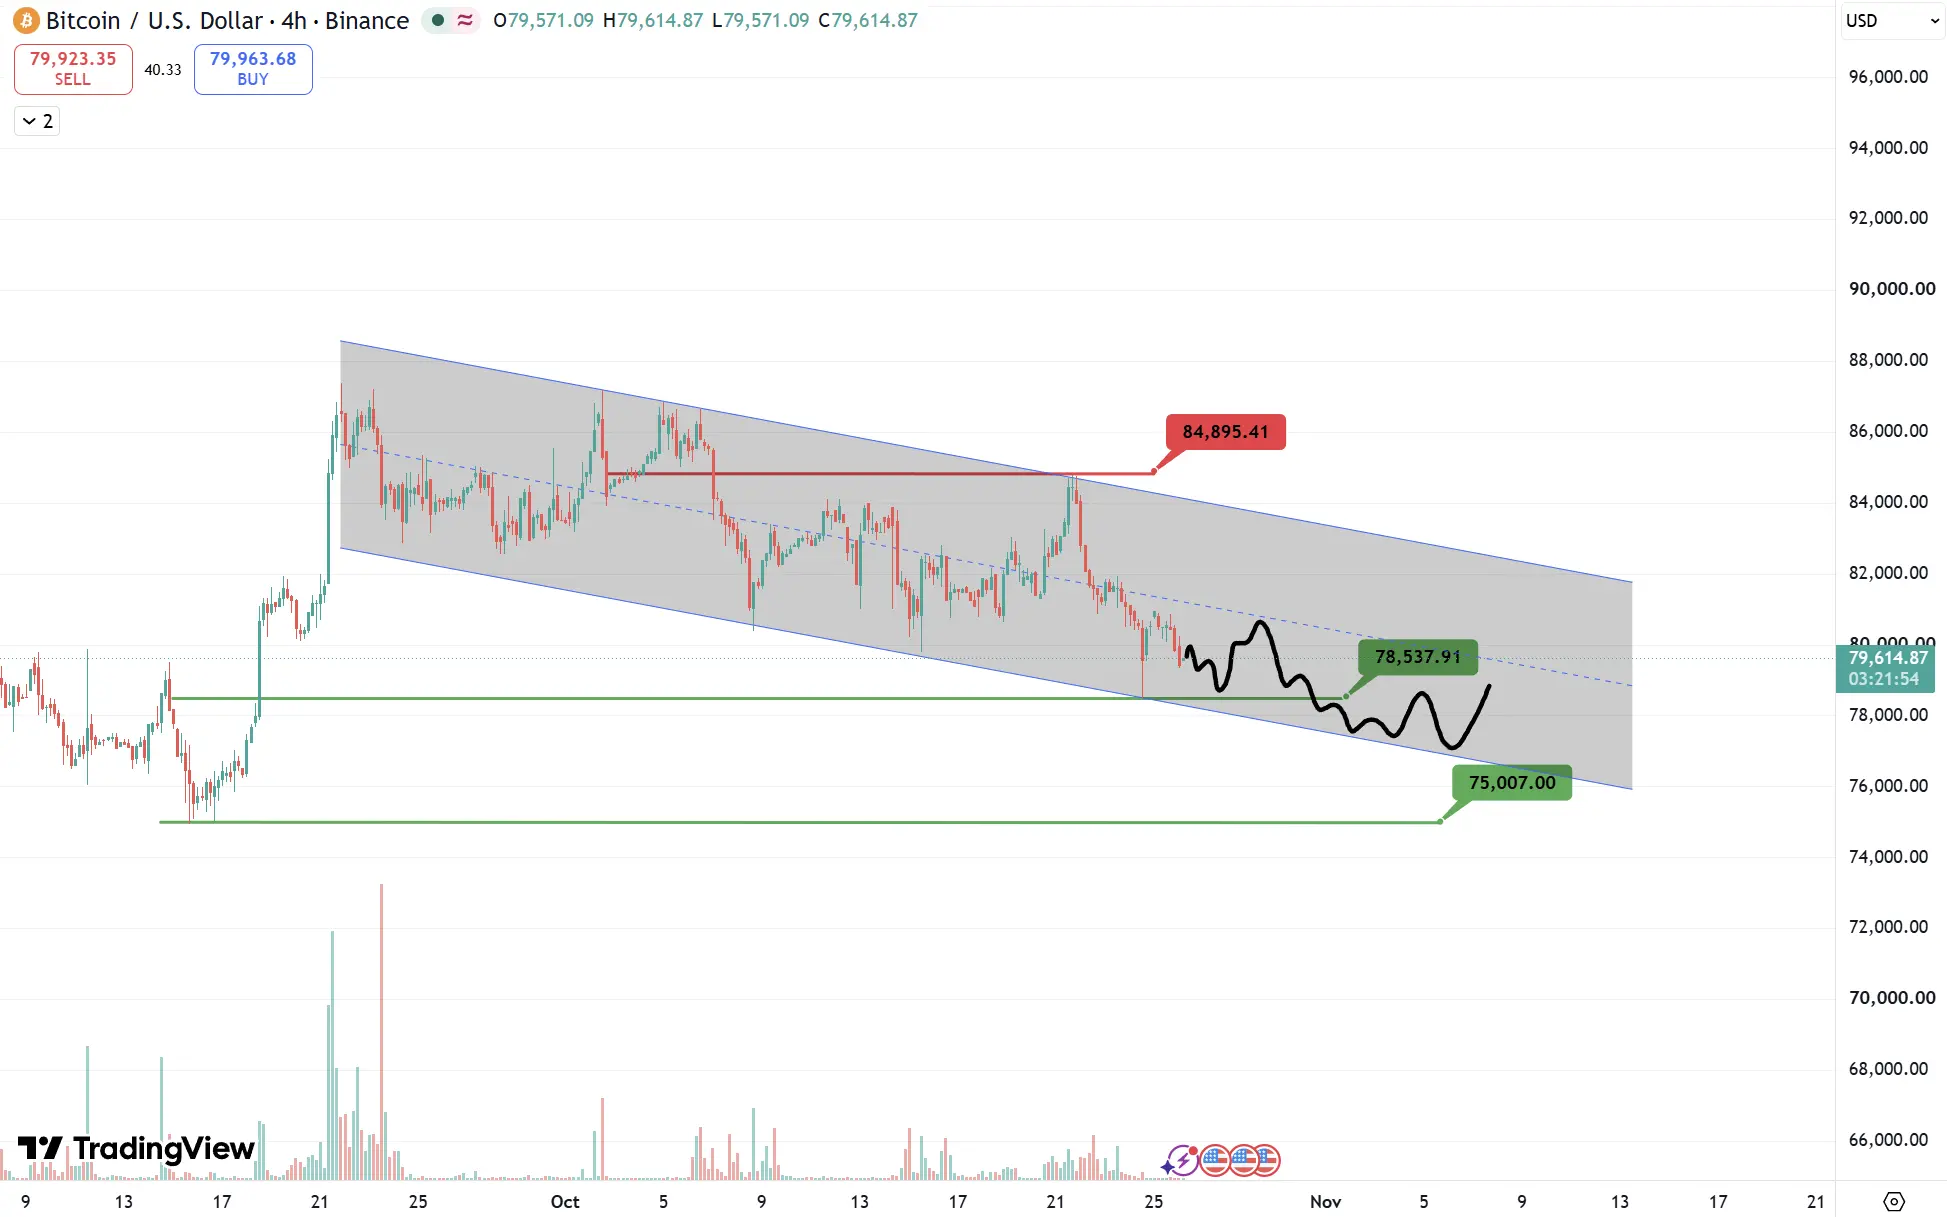
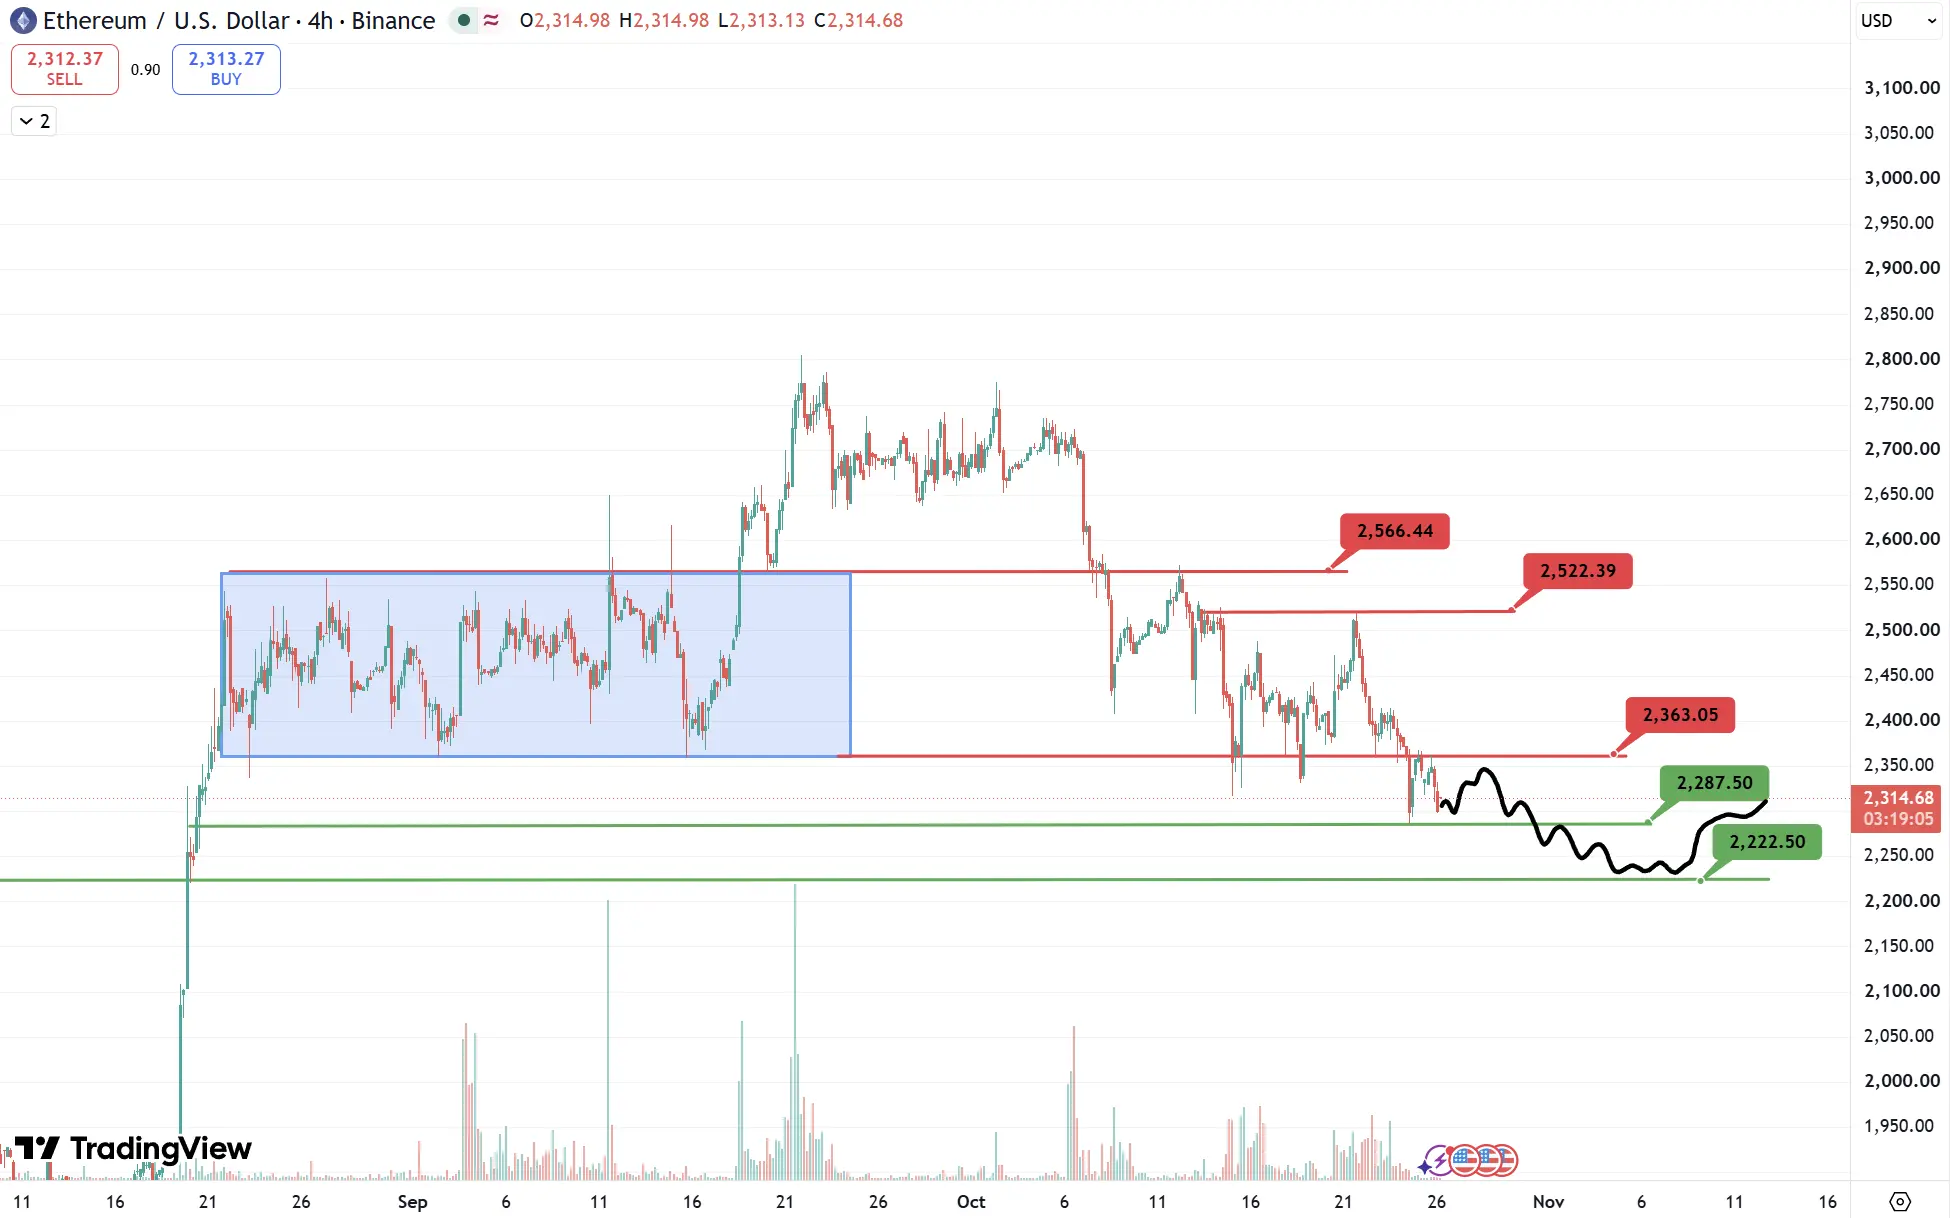
암호화폐 시장 이번 주 변동(10월 19일---10월 25일): BTC와 ETH는 먼저 상승한 후 하락했으며, 주중 반등이 지속되지 못했다. BTC는 10월 19일 약 81,953달러에서 21일 약 84,117달러로 상승한 후 23일 81,164달러로 하락했다; ETH는 같은 기간 약 2,407달러에서 2,473달러로 상승한 후 다시 2,387달러로 하락했다. 10월 25일 베이징 시간 09:00 기준으로 BTC는 80,688.28달러, ETH는 2,354.14달러로, 아직 주간 마감 가격이 아니다. 기술주 약세, 유가 상승 및 금리 불확실성이 위험 선호를 억제했다; 19일부터 23일 사이 BTC 현물 ETF는 약 3.09억 달러 순유입되었고, ETH 현물 ETF는 약 2.21억 달러 순유출되었으며, 기관 자금의 뚜렷한 분화가 나타났다.
암호화폐 시장 다음 주 예측(10월 26일---11월 1일): 높은 변동성과 진동을 보일 가능성이 있으며, 방향은 연방준비제도 발언, PCE 및 ETF 자금 변화에 따라 달라진다. 만약 긴축 우려가 완화되고 기관 매수가 지속된다면, BTC는 이번 주 84,000달러 근처를 다시 테스트할 가능성이 있으며, ETH는 먼저 2,400달러를 회복해야 한다; 만약 정책이 매파적이거나 기술주가 계속 하락한다면, BTC의 80,000달러 심리적 지점이 다시 시험받을 수 있으며, ETH도 계속 약세를 보일 위험이 있다. 이러한 가격대는 상황 관찰 포인트이며, 현재로서는 추세 반전을 확인하기에 충분하지 않으며, 특히 회의 전후의 레버리지 청산으로 인한 변동 확대에 주의해야 한다.
3. 산업 및 트랙 핫이슈
이번 주의 주요 초점은 스테이블코인 결제, 은행 예금 토큰 및 규제 인프라이다. 10월 19일 JP모건은 JPM 코인 예금 토큰을 이더리움으로 확장하여 승인된 기관 고객을 대상으로 한다고 발표했다; HSBC의 홍콩 달러 스테이블코인 RedCoin은 이번 주 PayMe에 도입되어 개인 송금 및 상점 결제를 촉진하고 있다; 10월 21일 미국 OCC는 《GENIUS 법안》 시행 최종 규칙을 발표했으며, 이는 준비금, 상환, 수탁 및 위험 관리 등을 포함하고 2027년 1월 18일 발효될 예정이다. 공통된 방향은 체인 상 자금이 은행과 실제 결제 장면을 더 깊이 연결하기 시작했지만, 예금 토큰과 스테이블코인의 법적 속성은 다르며, 비즈니스 채택 증가가 반드시 공공 체인이나 관련 토큰의 상승으로 이어지지는 않는다.
이.시장 핫이슈 트랙 및 당주 잠재력 프로젝트
1. 잠재력 프로젝트 개요
1.1. 총 자금 조달 1,200만 달러, Hack VC가 주도하고 Nomad Capital, Pi Network 및 10K Ventures 등 기관이 참여 ------ AI 기반 스마트 로봇 실행 인프라 Axis Robotics 구축
소개
AXIS Robotics는 Physical AI(물리적 인공지능)를 위한 분산 훈련 인프라로, 누구나 참여하여 계산 및 훈련 데이터를 기여할 수 있다. 사용자는 로봇 하드웨어를 구매할 필요 없이 브라우저를 통해 로봇을 제어하여 시뮬레이션 작업을 수행하고 대규모 훈련 데이터를 생성하여 차세대 스마트 로봇의 "두뇌"를 공동 구축할 수 있다.
AXIS Robotics는 Simulation First(시뮬레이션 우선) 기술 경로를 채택하고 있다: 먼저 브라우저 기반 로봇 시뮬레이션 환경을 통해 훈련 데이터를 수집한 후, 고해상도(Photorealistic) 데이터 증강 기술로 대규모 데이터 세트를 확장하고, 최종적으로 실제 로봇에 직접 배포할 수 있는 스마트 제어 전략(Policy)을 훈련시켜 가상 시뮬레이션에서 현실 로봇으로의 원활한 전이를 실현한다.
프로토콜 요소 분석
AXIS 기술 아키텍처(The AXIS Stack)
- 엔드 투 엔드 로봇 훈련 파이프라인
AXIS는 자연어 작업을 점진적으로 실제 로봇에 배포할 수 있는 제어 전략(Robot Policy)으로 변환하는 엔드 투 엔드 로봇 훈련 인프라를 구축했다. 전체 프로세스는 작업 생성, 행동 데이터 수집, 데이터 증강, 모델 훈련 및 실제 로봇 배포의 다섯 가지 단계로 구성되어 로봇의 스마트 훈련을 위한 완전한 폐쇄 루프를 실현한다.
- 시스템 개요
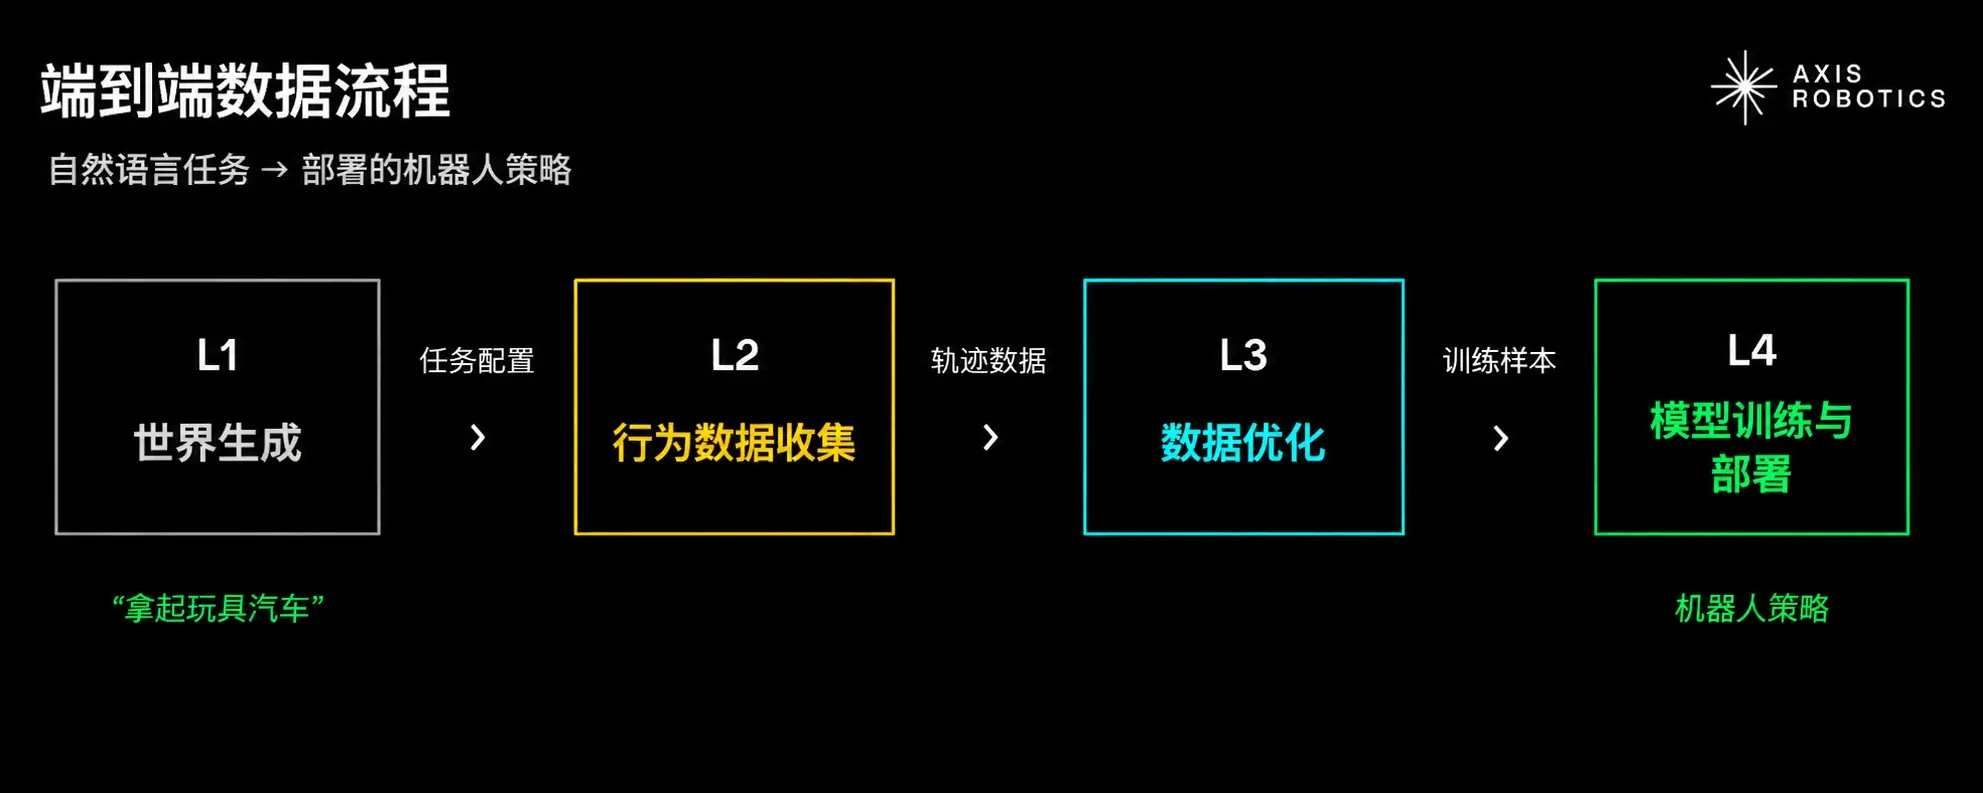
전체 AXIS 아키텍처는 네 개의 단계로 구성된 파이프라인 디자인을 채택하고 있으며, 각 단계는 서로 다른 단계의 데이터 처리 및 모델 구축을 담당하여 최종적으로 실제 로봇에 배포할 수 있는 스마트 제어 전략을 생성한다.
- 네 개의 단계 상세 설명(The Four Layers in Action)
L1 ------ 세계 생성(World Generation)
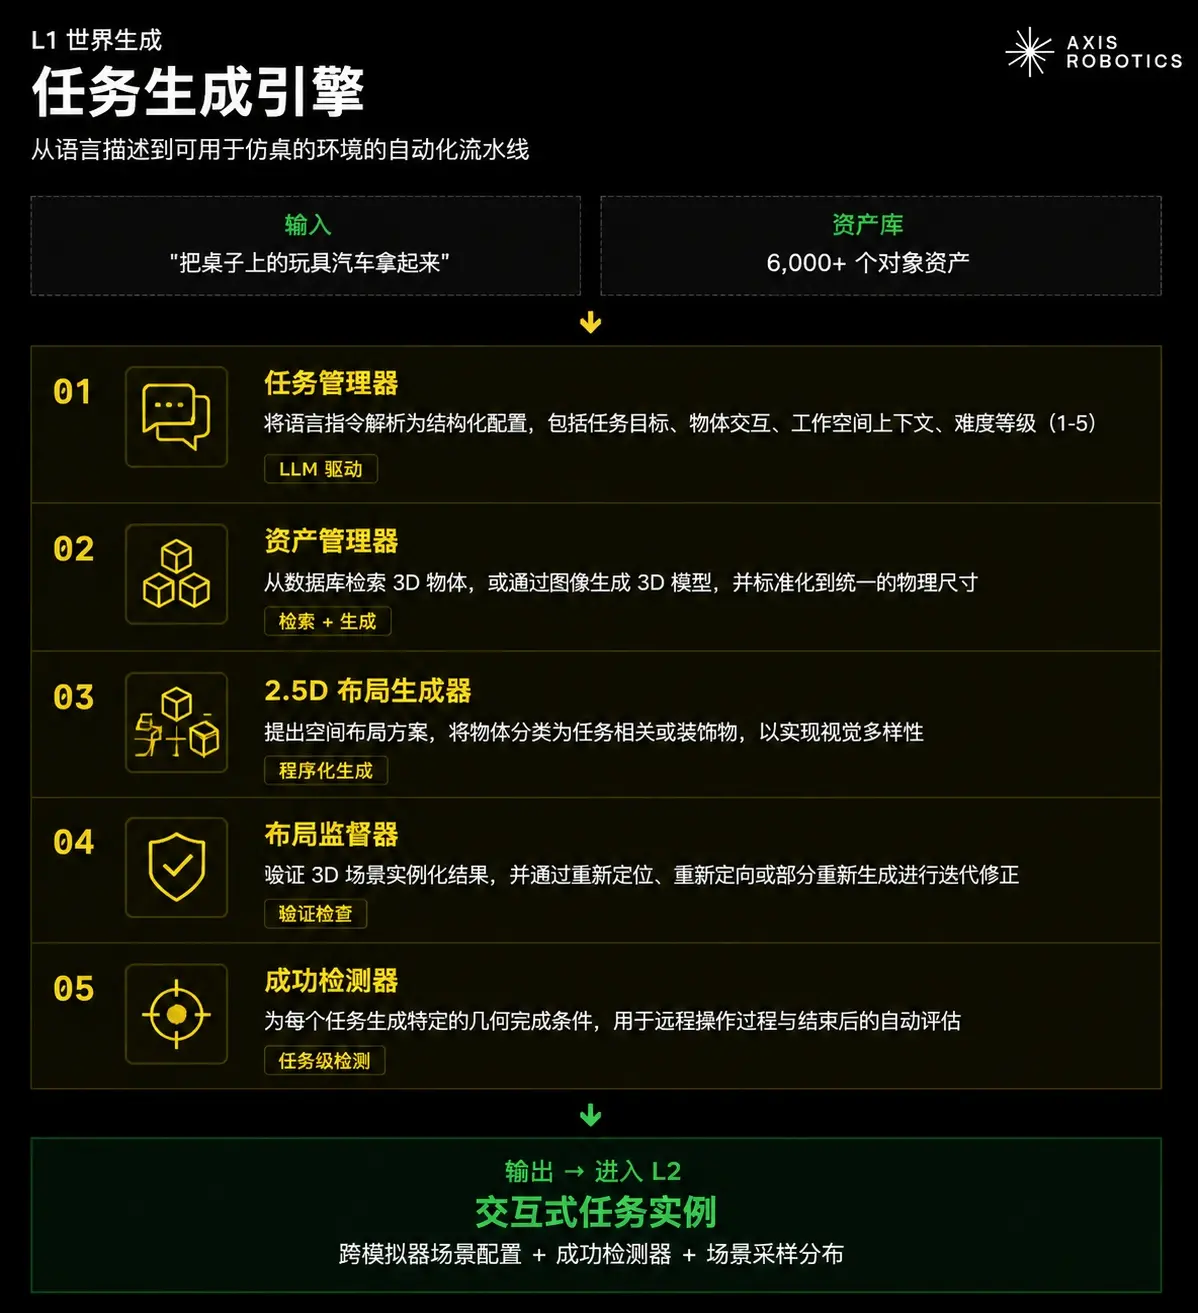
시스템은 먼저 자연어 작업 설명(예: "책상 위의 장난감 자동차를 집어 들어라")을 수신하고, 작업 생성 엔진(Task Generation Engine)이 이를 자동으로 분석하여 작업 구성, 장면 구성 및 목표 물체 구성 등의 구조화된 정보로 분해한다.
그 후, 자산 관리자(Assets Manager)는 2,000개 이상의 3D 모델로 구성된 자산 라이브러리에서 자동으로 해당 물체를 매칭하며, 이미지 생성 3D(Image-to-3D) 기술을 통해 새로운 3D 모델을 자동으로 생성할 수도 있다.
물체 준비가 완료된 후, 2.5D 장면 레이아웃 생성기(2.5D Layout Generator)는 로봇 작업 환경을 자동으로 생성하며, 레이아웃 감독(Layout Supervisor)은 장면을 지속적으로 검증하고 수정하여 작업 요구 사항을 충족할 때까지 책임진다. 동시에, 각 작업은 자동으로 해당 성공 판별기(Success Checker)를 생성하여 후속적으로 로봇이 작업을 완료했는지 평가하는 데 사용된다.
L2 ------ 행동 데이터 수집(Behavior Collection)
데이터 수집 단계는 브라우저를 통해 참여할 수 있는 방식으로 진행된다.
기여자는 로봇 하드웨어가 필요 없으며, 브라우저를 통해 키보드, 휴대폰 또는 게임 패드를 사용하여 원격으로 시뮬레이션 로봇을 조작하여 작업을 수행할 수 있다.
로봇 물리 시뮬레이션은 WebAssembly로 컴파일된 MuJoCo가 로컬에서 실행되므로 GPU, 소프트웨어 설치 또는 전문 장비가 필요 없다.
약 1~2분의 작업마다 완전한 로봇 궤적(Trajectory)이 생성되며, 여기에는:
타임스탬프
로봇 관절 상태
물체 위치
제어 명령
작업 메타데이터
모든 궤적은 통일된 데이터 형식을 사용하여 서로 다른 로봇 시뮬레이션 플랫폼과 호환된다. 검토된 데이터는 체인 상 데이터 출처(Data Provenance)를 기록하고 Base 네트워크에서 고유한 Data ID를 생성하여 데이터의 추적 가능성을 보장한다.
L3 ------ 데이터 최적화(Data Refinement)
수집된 원시 궤적은 먼저 데이터 정리를 진행하며, 여기에는:
정지 프레임 제거(Static Frame Removal)
Savitzky-Golay 스무딩 필터
삼차 스플라인 보간(Cubic Spline), 샘플링 주파수를 6--8Hz에서 20Hz로 증가
저품질 데이터 제거
정리가 완료된 후, 시스템은 GPU 서버의 Isaac Sim에서 궤적을 재생하고 데이터 증강 엔진(Augmentation Engine)을 사용하여 무작위로 조정한다:
조명
질감
재료
물리적 매개변수
카메라 시점
최종적으로, 하나의 로봇 궤적이 수천 개의 고해상도(Photorealistic) 및 도메인 랜덤화(Domain Randomization)가 적용된 훈련 샘플로 확장되어 모델의 일반화 능력을 크게 향상시킨다.
L4 ------ 모델 훈련 및 배포(Model Training & Deployment)
증강된 데이터 세트는 두 가지 유형의 로봇 제어 모델 훈련에 사용된다:
작업 전용 모델: 행동 복제(Behavior Cloning), 확산 정책(Diffusion Policy) 등의 모방 학습 방법을 사용하여 특정 작업의 실행 전략을 학습한다.
일반 비전-언어-행동 모델(Vision-Language-Action, VLA): 자연어 목표를 결합하여 더 강력한 일반화 능력을 갖춘 로봇 모델을 훈련한다.
모델은 먼저 랜덤화된 시뮬레이션 환경에서 충분히 테스트되어 다양한 초기 조건에서의 안정성과 성공률을 검증한다. 검증 후, 실제 로봇(현재 Franka Research 3 지원)에 배포되어 Sim-to-Real(시뮬레이션에서 현실로) 검증을 수행하여 로봇 전략이 가상 환경에서 현실 세계로 신뢰성 있게 전이되도록 한다.
프로토콜 기술 아키텍처 개요
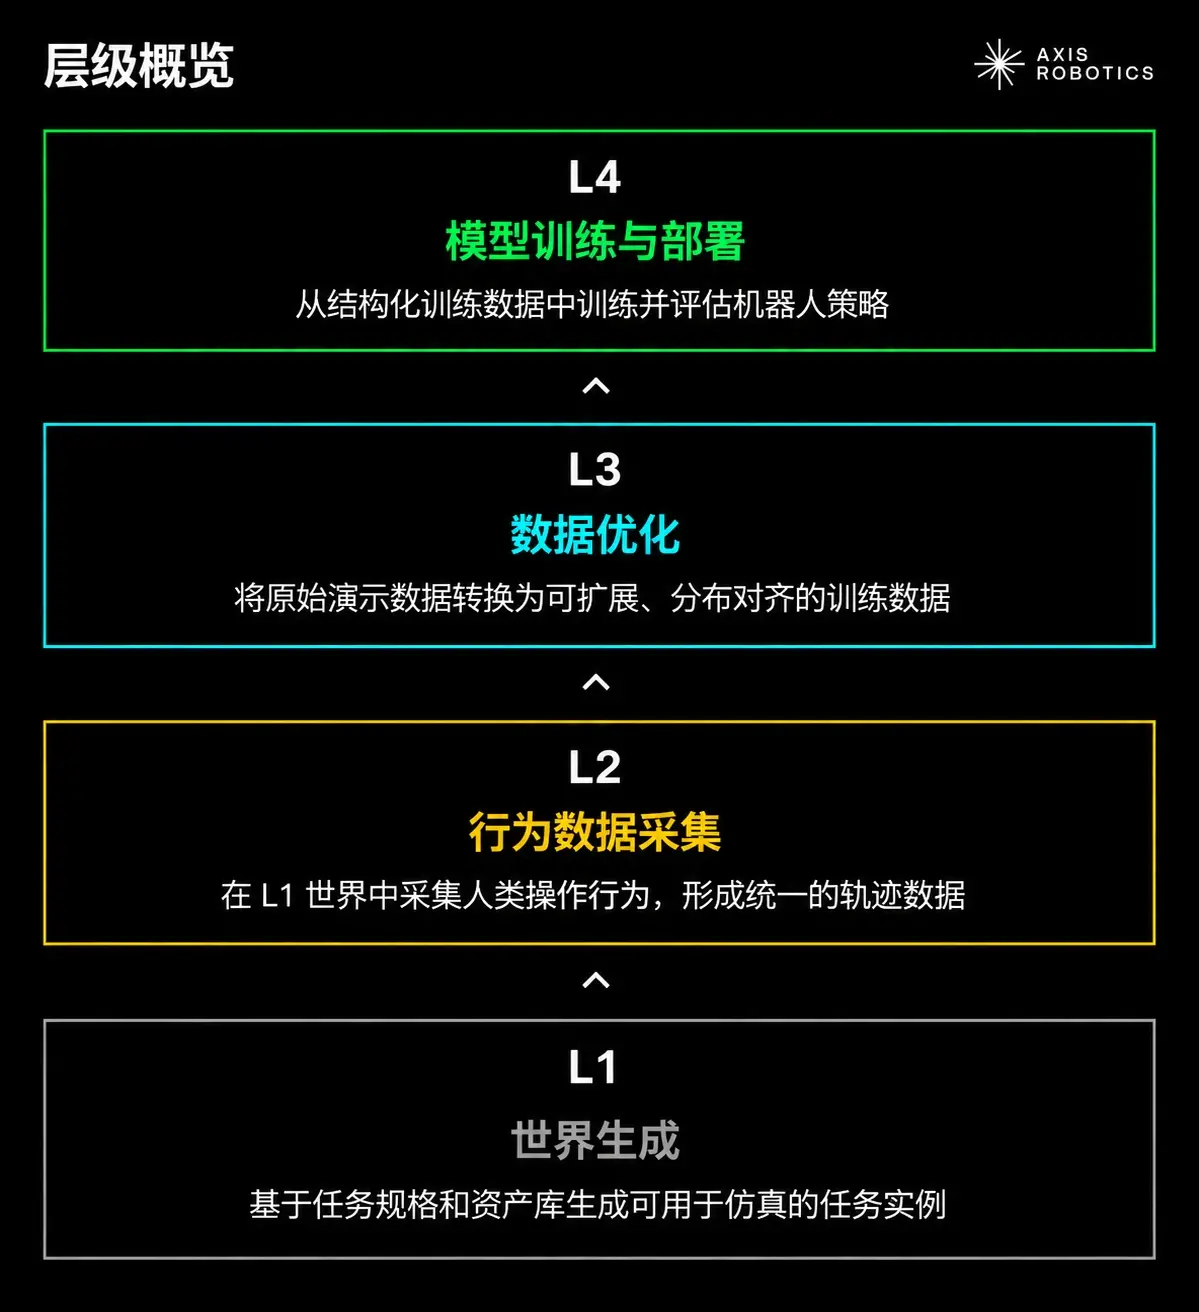
- L1 --- 세계 생성(World Generation)
L1은 로봇 훈련에 필요한 시뮬레이션 환경 및 작업 인스턴스를 생성하는 역할을 한다. 시스템은 자연어 작업 설명을 수신하고 2,000개 이상의 자산 라이브러리 객체와 결합하여 장면 구조, 물체 배치, 물리적 매개변수 및 작업 성공 감지기를 포함하는 실행 가능한 시뮬레이션 작업을 자동으로 생성한다.
이 단계는 MetaSim(구체적인 시뮬레이터와 무관한 장면 설명 언어)을 기반으로 하여 작업 의미와 하위 시뮬레이터를 분리한다. 생성된 작업은 MJCF, USD, URDF 등의 형식으로 직접 변환될 수 있으며, MuJoCo, IsaacSim 등 다양한 시뮬레이션 환경과 호환된다.
소비
자산 라이브러리(EmbodiedGen, Kujiale, 이미지 재구성 데이터)
자연어 작업 설명
장면 배치 제약
생산
매개변수화된 작업 인스턴스
크로스 시뮬레이터 호환 장면 구성
추상화
작업 논리를 구체적인 시뮬레이터 구현과 분리하여 후속 단계가 서로 다른 시뮬레이터 인터페이스를 처리할 필요가 없도록 한다.
주요 구성 요소
MetaSim 장면 설명 언어
LLM 기반 작업 생성 엔진
자동화된 2.5D 장면 레이아웃 생성
통합 USD / URDF / MJCF 자산 파이프라인
- L2 --- 행동 수집
L2는 인간의 조작 행동을 L1에서 생성된 시뮬레이션 환경에 도입하고 이를 로봇이 실행할 수 있는 구조화된 경로 데이터로 변환합니다.
사용자는 소프트웨어를 설치하거나 전문 장비를 사용할 필요 없이 브라우저를 통해 키보드, 휴대폰, 게임 패드 또는 VR 등을 이용하여 시뮬레이션 로봇을 제어할 수 있습니다. 시스템은 MuJoCo WebAssembly를 통해 물리 시뮬레이션을 로컬에서 실행하고, 다양한 입력 방식을 통합된 로봇 제어 명령으로 매핑하여 장치 간, 로봇 형태 간 데이터 수집을 실현합니다.
각 유효 경로는 체인 상의 출처 정보(Base 네트워크 Data ID)를 기록하여 훈련 데이터의 추적 가능성을 보장합니다.
소비
L1에서 생성된 인터랙티브 작업 인스턴스
다중 장치, 다중 모드의 인간 제어 신호
생산
출처 증명이 있는 로봇 경로 데이터:
{로봇 상태, 물체 상태, 제어 동작, 작업 정보, 언어 목표, Data ID}
추상화
인간의 조작 의도를 로봇의 구체적인 구조와 분리하여, 다양한 장치와 로봇 형태의 데이터를 통합하여 사용할 수 있도록 합니다.
주요 구성 요소
MuJoCo WASM 브라우저 실행 환경
크로스 형태 로봇 제어
잡기 템플릿 보간 시스템
분산 데이터 수집 네트워크
Base 체인 상의 데이터 출처 기록
- L3 --- 데이터 정제
L3는 저품질, 희소한 인간 시연 데이터를 모델 훈련에 적합한 대규모 고품질 데이터 세트로 변환하는 역할을 합니다.
이 층은 단순한 데이터 정제를 수행하는 것이 아니라, 데이터 분포 공학(Distribution Engineering)을 통해 실제 환경 일반화를 지원하는 훈련 데이터를 구축합니다.
프로세스는 두 부분으로 나뉩니다:
데이터 정제:
정적 프레임 제거
Savitzky-Golay 스무딩 처리
세 번째 스플라인 보간
샘플링 주파수를 6--8Hz에서 20Hz로 증가
데이터 증강:
IsaacSim GPU 시뮬레이션 환경을 활용하여 경로를 다차원적으로 무작위화합니다. 포함되는 요소는:
장면 구조
재질
조명
카메라 매개변수
물리적 속성
최종적으로 단일 경로를 수천 개의 고실감 훈련 샘플로 확장합니다.
소비
L2 출처 증명이 있는 원본 경로 데이터
L1 세계 구성 데이터
생산
분포 정렬 훈련 데이터:
정제된 경로 × 도메인 무작위화 증강 × 다중 시점 RGB / 깊이 / 분할 데이터
추상화
데이터 규모와 인력 수집 비용을 분리하여, 모델이 수신하는 것은 구조화된 데이터 분포이며, 단일 시연 샘플이 아닙니다.
주요 구성 요소
경로 정제 프로세스
IsaacSim GPU 재생
도메인 무작위화 데이터 증강 시스템
다중 시점 카메라 생성
- L4 --- 모델 훈련 및 배포
L4는 L1--L3에서 생성된 구조화된 훈련 데이터를 활용하여 배포 가능한 로봇 제어 정책(Robot Policy)을 훈련하고 출력합니다.
이 층은 여러 가지 훈련 방식을 지원합니다:
행동 복제(Behavior Cloning, BC)
확산 정책(Diffusion Policy)
비전-언어-행동(Vision-Language-Action, VLA) 모델
다양한 모델은 통합된 데이터 인터페이스를 기반으로 훈련되어, 시스템이 복잡한 작업 환경에서 다양한 알고리즘의 성능을 비교할 수 있도록 합니다.
AXIS는 모델의 실제 일반화 능력에 더 중점을 두며, 단순한 기준 테스트 성적이 아닙니다. 모델은 다음을 거쳐야 합니다:
크로스 시뮬레이터 검증
다중 장면 레이아웃 테스트
강한 시각적 방해 테스트
Sim-to-Real 실제 로봇 배포 검증
최종 모델은 실제 로봇에 배포됩니다(현재 Franka Research 3 지원). 또한, 각 모델은 L3 데이터 증강, L2 데이터 수집 및 L1 세계 생성 과정까지 추적할 수 있는 완전한 데이터 출처 링크를 보유하며, 체인 상의 Data ID를 통해 원래 기여자를 연결합니다.
소비
L3 분포 정렬 훈련 데이터
L1 평가 환경 구성
생산
작업 전용 로봇 정책
범용 로봇 모델
Sim-to-Real 검증 결과
배포 가능한 모델 파일
추상화
학습 알고리즘과 데이터 인프라를 분리하여, 다양한 훈련 방법이 통합된 데이터 시스템에 접근할 수 있도록 하며, 데이터 수집 및 증강 과정에 대한 관심을 필요로 하지 않습니다.
주요 구성 요소
작업 전용 모방 학습(BC / DP)
범용 VLA 모델
크로스 시뮬레이터 검증
Sim-to-Real 테스트
다중 세계 × 다중 로봇 형태 일반화 평가
RoboVerse: 통합 시뮬레이션 프레임워크
RoboVerse는 다양한 로봇 시뮬레이션 백엔드를 연결하는 통합 인터페이스 프레임워크를 제공하여, 서로 다른 시뮬레이터가 표준화된 API를 통해 협력할 수 있도록 합니다.
그 핵심 이념은: 서로 다른 시뮬레이터가 로봇 훈련 프로세스의 서로 다른 단계에서 각자의 장점을 가진다는 것입니다. 예를 들어, 일부 시뮬레이터는 고정밀 물리 계산에 더 적합하고, 일부는 대규모 데이터 생성 또는 시각적 시뮬레이션에 더 적합합니다. 따라서 RoboVerse는 서로 다른 시뮬레이터 간의 기본 차이를 추상화하여, 이를 통합된 일반 인터페이스 아래로 통합하여 로봇 훈련 프로세스의 각 단계가 가장 적합한 시뮬레이션 환경을 자동으로 호출할 수 있도록 합니다.
이러한 설계는 개발자가 서로 다른 시뮬레이터에 대해 반복적으로 적응 코드를 개발하는 것을 피하고, 로봇 시뮬레이션, 데이터 생성 및 모델 훈련 프로세스의 효율성을 높이며, 다중 환경, 다중 로봇 형태의 일반화 훈련을 위한 통합 인프라를 제공합니다.
MetaSim 기반 구축
RoboVerse의 크로스 시뮬레이터 능력은 MetaSim 위에 구축됩니다. MetaSim은 통합된 장면 표현 및 설명 언어(Scene Representation & Description Language)로, 그 핵심 역할은 작업 정의와 구체적인 시뮬레이터 구현을 분리하여 동일한 작업, 자산 및 경로 데이터를 서로 다른 시뮬레이션 환경 간에 자유롭게 이동할 수 있도록 하는 것입니다.
MetaSim을 통해 AXIS는 서로 다른 시뮬레이터를 교체 가능한 실행 백엔드로 간주할 수 있으며, 각 시뮬레이터에 대해 별도로 적응 논리를 개발할 필요가 없습니다.
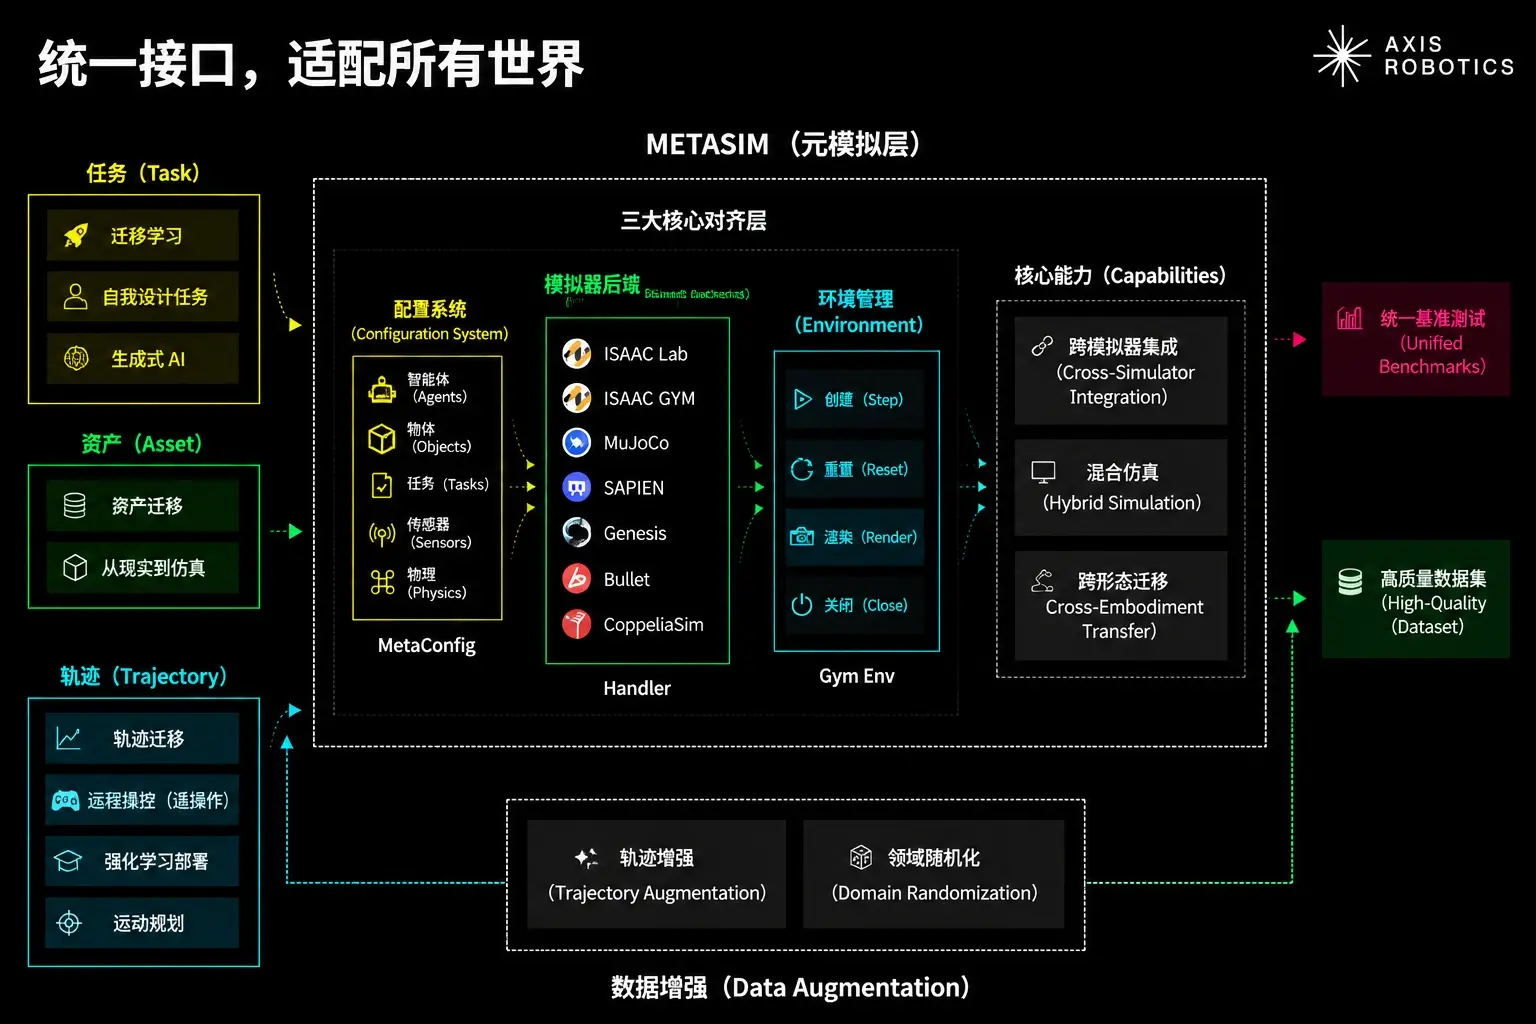
MetaSim 아키텍처: 모든 세계를 위한 하나의 인터페이스
MetaSim은 다음과 같은 기능을 제공합니다:
표준화된 장면 그래프
MetaSim은 특정 시뮬레이터와 무관한 통합 형식으로 장면 정보를 설명합니다. 포함되는 요소는:
물체
관절 구조
재질
물리적 속성
서로 다른 시뮬레이터가 동일한 장면 정의를 공유할 수 있도록 합니다.
자동 형식 변환
MetaSim은 통합된 장면 설명을 자동으로 서로 다른 시뮬레이터에서 요구하는 원주율 형식으로 컴파일할 수 있습니다:
MuJoCo → MJCF
IsaacSim → USD
기타 시뮬레이터 → URDF 등 형식
따라서 동일한 작업 환경을 재구성할 필요 없이 서로 다른 시뮬레이션 백엔드에서 실행할 수 있습니다.
자산 표준화
MetaSim은 서로 다른 시뮬레이터의 자산을 통합 처리합니다. 포함되는 요소는:
좌표계 표준화
충돌 모델 통일
시각적 속성 동기화
로봇, 물체 및 환경 자산이 서로 다른 시뮬레이터 간에 일관성을 유지할 수 있도록 보장합니다.
프로그램적 장면 생성
MetaSim은 조합 가능한 프로그램 API를 제공하여 시스템이 복잡한 작업 장면을 자동으로 생성할 수 있도록 합니다. 이 기능은 작업 생성 엔진(Task Generation Engine)이 대규모로 다양한 훈련 환경을 생성하여 로봇 모델에 더 풍부한 데이터 출처를 제공합니다.
MetaSim의 핵심 가치
이 추상화 계층을 통해 AXIS는 다음을 실현할 수 있습니다:
작업 정의의 크로스 시뮬레이터 이동
로봇 자산의 크로스 환경 재사용
경로 데이터의 크로스 플랫폼 유통
훈련 프로세스 표준화
결국 서로 다른 시뮬레이션 백엔드는 더 이상 독립 시스템이 아니라 AXIS 로봇 훈련 파이프라인의 조합 가능한 모듈이 됩니다.
RoboVerse v2: 플랫폼에서 일반화 엔진으로
RoboVerse v1의 목표가 로봇 시뮬레이션 및 학습 인터페이스를 통합하는 것이었다면, RoboVerse v2는 이 인프라를 폐쇄 루프, 다양성 주도 로봇 학습 엔진으로 업그레이드합니다.
RoboVerse v2의 핵심 전환은: "운영 가능한 시스템(A System That Runs)"에서
"다양한 로봇 경험을 지속적으로 생성하는 엔진(An Engine That Manufactures Diverse Experience)"으로의 전환입니다.
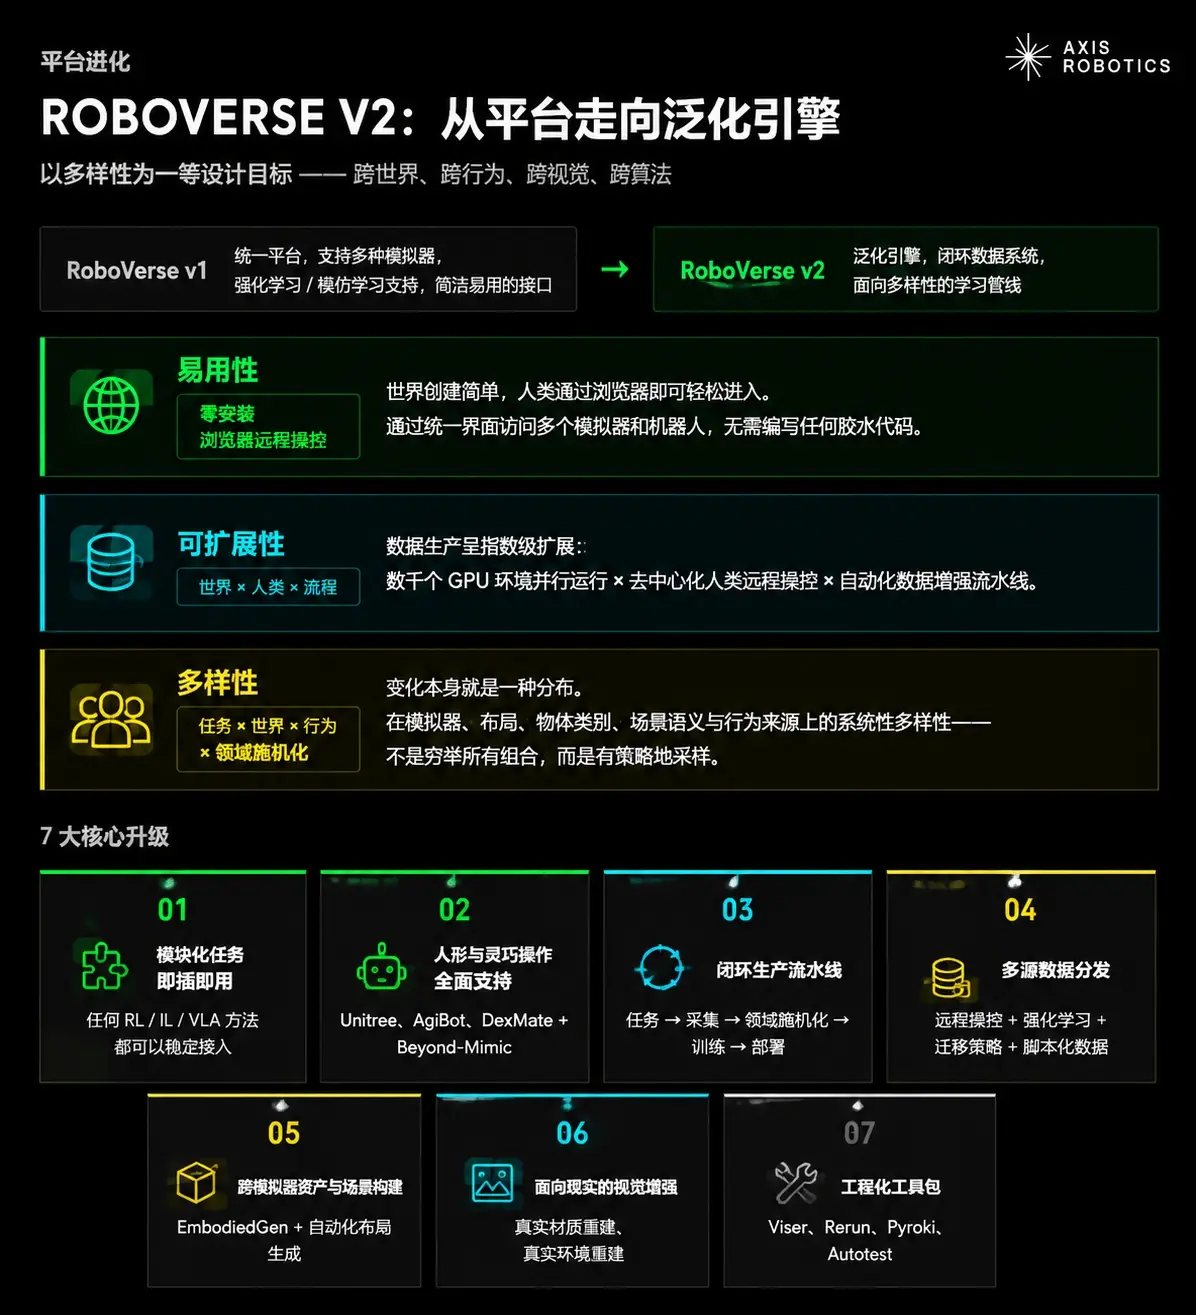
세계 생성, 행동 수집, 데이터 증강 및 모델 훈련을 결합하여 RoboVerse v2는 더 이상 단순한 시뮬레이션 환경을 제공하지 않고, 로봇의 일반화 능력 향상을 지원하는 데이터와 경험을 지속적으로 생산합니다. 그 초점은 단순한 시뮬레이터 통합에서 벗어나 실제 세계의 로봇을 위한 대규모 학습 파이프라인 구축으로 이동합니다.
데이터 파이프라인
데이터 수집 이전에 자동화된 작업 생성을 통해 훈련 환경을 생성하고, 데이터 수집 이후에는 경로 정제 및 데이터 증강을 통해 훈련 데이터를 최적화합니다.
이 부분에서는 인력 데이터 수집 프로세스 양 끝에 있는 두 개의 자동화 엔진을 소개합니다:
작업 생성 엔진(Task Generation): 데이터 수집 전의 작업 생성 담당;
데이터 증강 엔진(Data Augmentation): 데이터 수집 후 궤적 처리 및 확장을 담당합니다.
프로세스 1: 작업 생성(Pipeline 1: Task Generation)
작업 생성 엔진(Task Generation Engine)
언어 설명에서 시뮬레이터에 사용할 수 있는 환경까지, 총 5단계의 자동화 프로세스를 포함합니다.
모든 사용자 작업 제어기 전에 시스템은 작업 생성 엔진을 통해 자동으로 구축합니다:
구조화된 작업 설명(Task Specifications)
직접 실행 가능한 로봇 시뮬레이션 환경(Simulator-ready Environments)
후속 로봇 행동 데이터 수집을 위한 표준화된 훈련 장면을 제공합니다.
장면 샘플링(Scenario Sampling)
유효한 작업 레이아웃이 완료되면 플랫폼은 초기 조건 분포를 정의하여 다양한 작업 인스턴스를 생성합니다. 이러한 분포에는 물체 자세, 장면 혼잡 구성 및 카메라 시각 변화가 포함되어, 핵심 작업 의미를 유지하면서 대규모 장면 샘플링을 실현합니다.
이는 시스템이 90개 이상의 작업 카테고리를 구현할 수 있는 핵심입니다. 여기에는 잡기 및 놓기, 밀기, 분류, 쏟기, 열기/닫기, 쌓기 및 다단계 작업 시퀀스와 같은 작업이 포함됩니다.
Pipeline 2: 궤적 정리(Trajectory Cleaning)
궤적 정리 전후 비교 및 측정 결과(Trajectory Cleaning Before/After Comparison with Measured Results)
원거리 조작 수집 데이터에는 여러 가지 이상이 포함될 수 있습니다. 예를 들어 키보드 입력으로 인한 떨림(Jitter), 작업 정지(Stalls), 비예상 진동(Unintended Oscillations) 및 무효 운동 궤적 등이 있습니다.
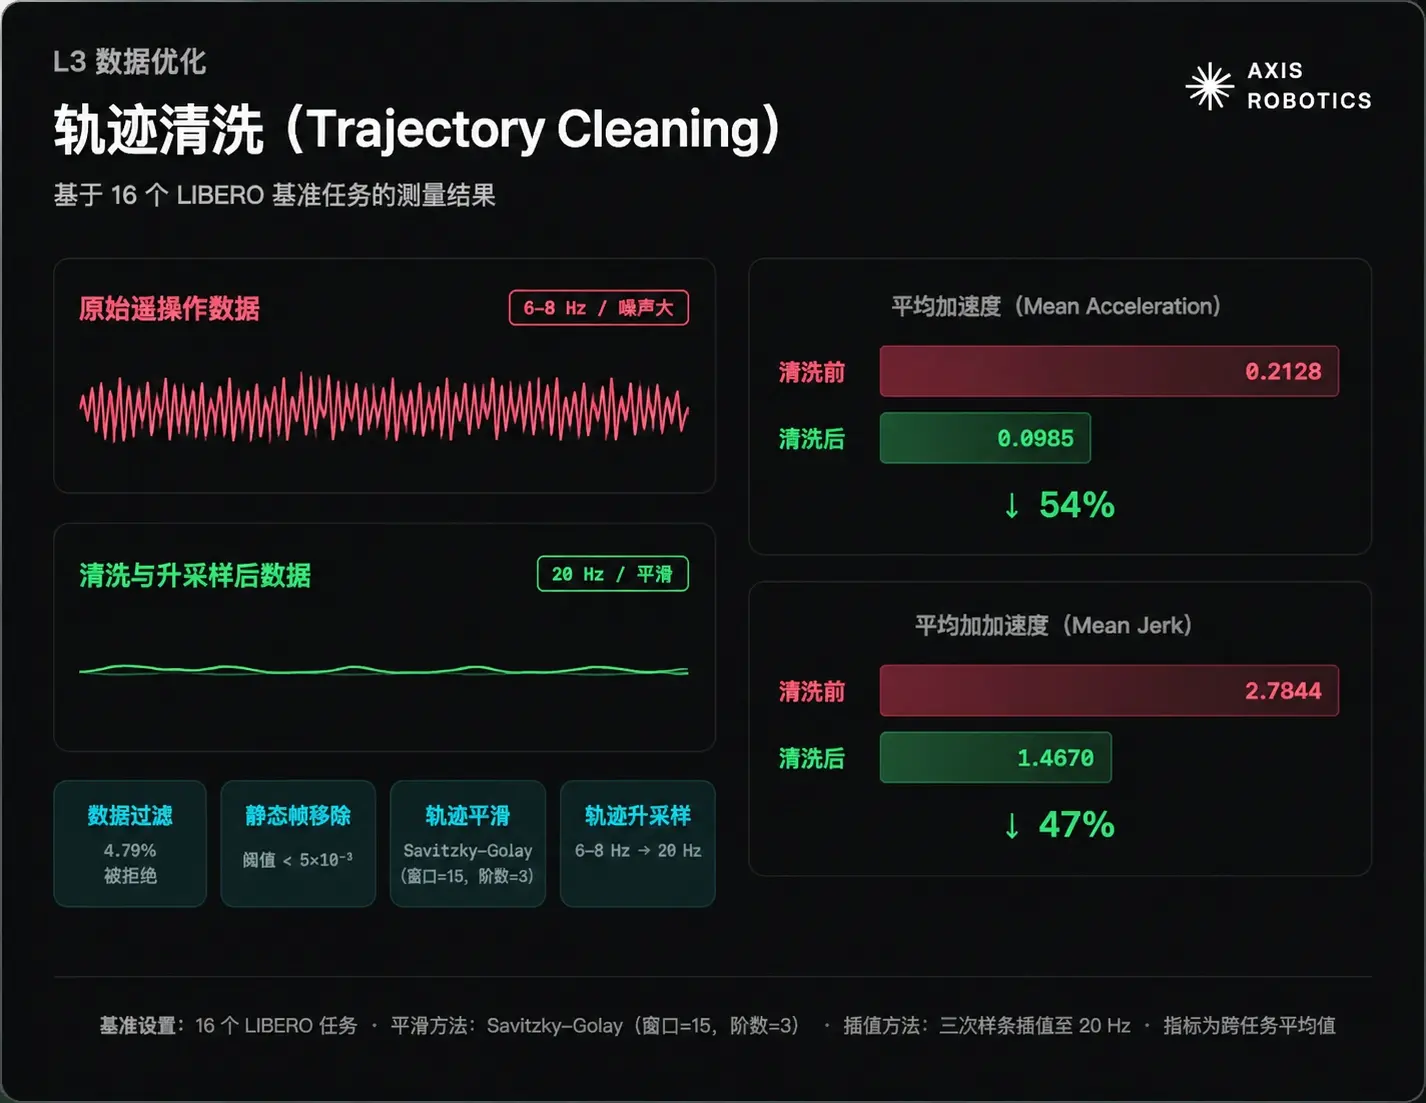
AXIS는 궤적 정리 프로세스를 설계하여 주로 두 가지 목표를 달성합니다:
사용할 수 없는 데이터 조각 필터링(Filter unusable episodes)
경계 데이터 최적화(Refine borderline trajectories)
필터링(Filtering)
궤적에 다음과 같은 상황이 있을 경우 시스템은 직접 거부합니다:
데이터 손상 또는 불완전;
극단 상태 변화(Extreme State Discontinuities);
물리 법칙에 맞지 않는 상태 전이;
작업 특정 성공 제약을 충족하지 않음.
시스템은 인접 프레임 간 상태 변화량을 계산하고 변화가 합리적인 물리적 임계값을 초과하는지 판단합니다.
여러 작업 테스트 집합에서 이 필터링 프로세스의 평균 거부율은 약 4.79%입니다.
정적 프레임 제거(Static Frame Removal)
모든 로봇 관절의 절대 변화량이 설정된 임계값(5×10⁻³) 이하일 경우 해당 프레임은 정적 프레임으로 인식되어 삭제됩니다.
이 메커니즘은 조작자의 주저, 정지 등으로 인해 발생하는 무효 정지를 제거하여 궤적을 더욱 연속적이고 효과적으로 만듭니다.
스무딩(Smoothing)
AXIS는 Savitzky-Golay 필터를 사용하여 로봇 동작 궤적을 스무딩 처리합니다:
윈도우 크기(Window Size): 15
다항식 차수(Polynomial Order): 3
이 방법은 원거리 조작 과정에서 발생하는 고주파 노이즈를 줄일 수 있습니다. 예를 들어:
갑작스러운 수정 동작;
작업 주저로 인한 떨림;
전체 운동 궤적 형태를 유지합니다.
여기서 집게 관절(Gripper Joints)은 스무딩 처리에 참여하지 않아 로봇의 잡기 및 놓기 동작에서 명확한 개폐 변화를 유지합니다.
업샘플링(Upsampling)
원래 원거리 조작 시스템의 샘플링 주파수는 6--8Hz에 불과하여 후속 고주파 로봇 제어 및 전략 훈련 요구를 충족할 수 없습니다.
따라서 AXIS는 삼차 스플라인 보간(Cubic Spline Interpolation)을 사용하여 궤적 샘플링 주파수를 목표 주파수 20Hz로 높입니다.
비로봇 데이터(예: 물체 상태)는 스무딩 처리 없이 별도로 보간되어 로봇 제어 단계 간의 시간 동기화를 유지합니다.
측정 결과(Measured Results)
16개의 기준 작업(LIBERO Suite) 테스트에서 궤적 정리 프로세스는 궤적 품질을 크게 향상시켰습니다:
|--------------------------|--------|--------|--------| | 지표(Metric) | 정리 전 | 정리 후 | 개선 효과 | | 평균 가속도(Mean Acceleration) | 0.2128 | 0.0985 | 54% 감소 | | 평균 가속도 변화율(Mean Jerk) | 2.7844 | 1.4670 | 47% 감소 |
정리된 궤적은 더욱 매끄럽고 로봇 전략 훈련 및 크로스 시뮬레이터 궤적 재생(Cross-Simulator Replay)에 더 적합합니다.
훈련(Training)
AXIS의 훈련 단계는 초기 생성, 정리 및 증강된 데이터를 배포 가능한 로봇 전략으로 변환하고 Sim-to-Real(시뮬레이션에서 현실로) 검증을 통해 모델이 실제 환경에서 일반화 능력을 갖추도록 합니다.
훈련 모델 유형
AXIS는 주로 두 가지 로봇 모델을 훈련합니다:
작업 특정 정책(Task-specific Policies)
행동 복제(BC) 및 확산 정책(DP)을 기반으로 특정 작업에 대한 로봇 전략을 훈련합니다. 여기에는:
잡기 및 놓기;
서랍 스위치;
쏟기;
버튼 조작.
이 모델은 특정 작업 기술을 최적화하여 로봇이 정밀 작업 및 복잡한 상호작용 작업에서 실행 능력을 향상시킵니다.
범용 VLA 모델(General-purpose VLA Models)
비주얼-언어-행동(VLA) 모델은 자연어 지시와 시각 정보를 결합하여 로봇이 알려지지 않은 작업을 이해하고 수행할 수 있도록 하며, 목표는 작업 간 제로 샘플 일반화 능력을 실현하는 것입니다.
훈련 프로토콜(Training Protocol)
AXIS는 세 가지 데이터를 통해 비교 훈련을 진행합니다:
원본 원거리 조작 데이터: 처리되지 않은 인간 조작 데이터;
정리된 데이터: 필터링, 스무딩 및 업샘플링된 궤적 데이터;
정리 + 증강 데이터: IsaacSim 시뮬레이션 및 분야 무작위화를 통해 생성된 대규모 훈련 데이터.
통일된 작업 및 훈련 조건을 통해 데이터 처리 및 증강이 모델 성능 향상에 미치는 효과를 평가합니다.
평가(Evaluation)
모델은 먼저 시뮬레이션 환경에서 테스트됩니다:
다양한 물체 위치 및 장면 레이아웃;
다양한 시각 및 물리적 조건;
이전에 보지 못한 작업 환경.
그 후 Franka Research 3(FR3) 로봇에 배포되어 실제 환경 검증을 수행하며, 테스트 항목은:
잡기;
서랍 조작;
쏟기;
버튼 조작.
주요 평가 항목은 성공률, 궤적 품질 및 환경 일반화 능력입니다.
핵심 결과(Key Results)
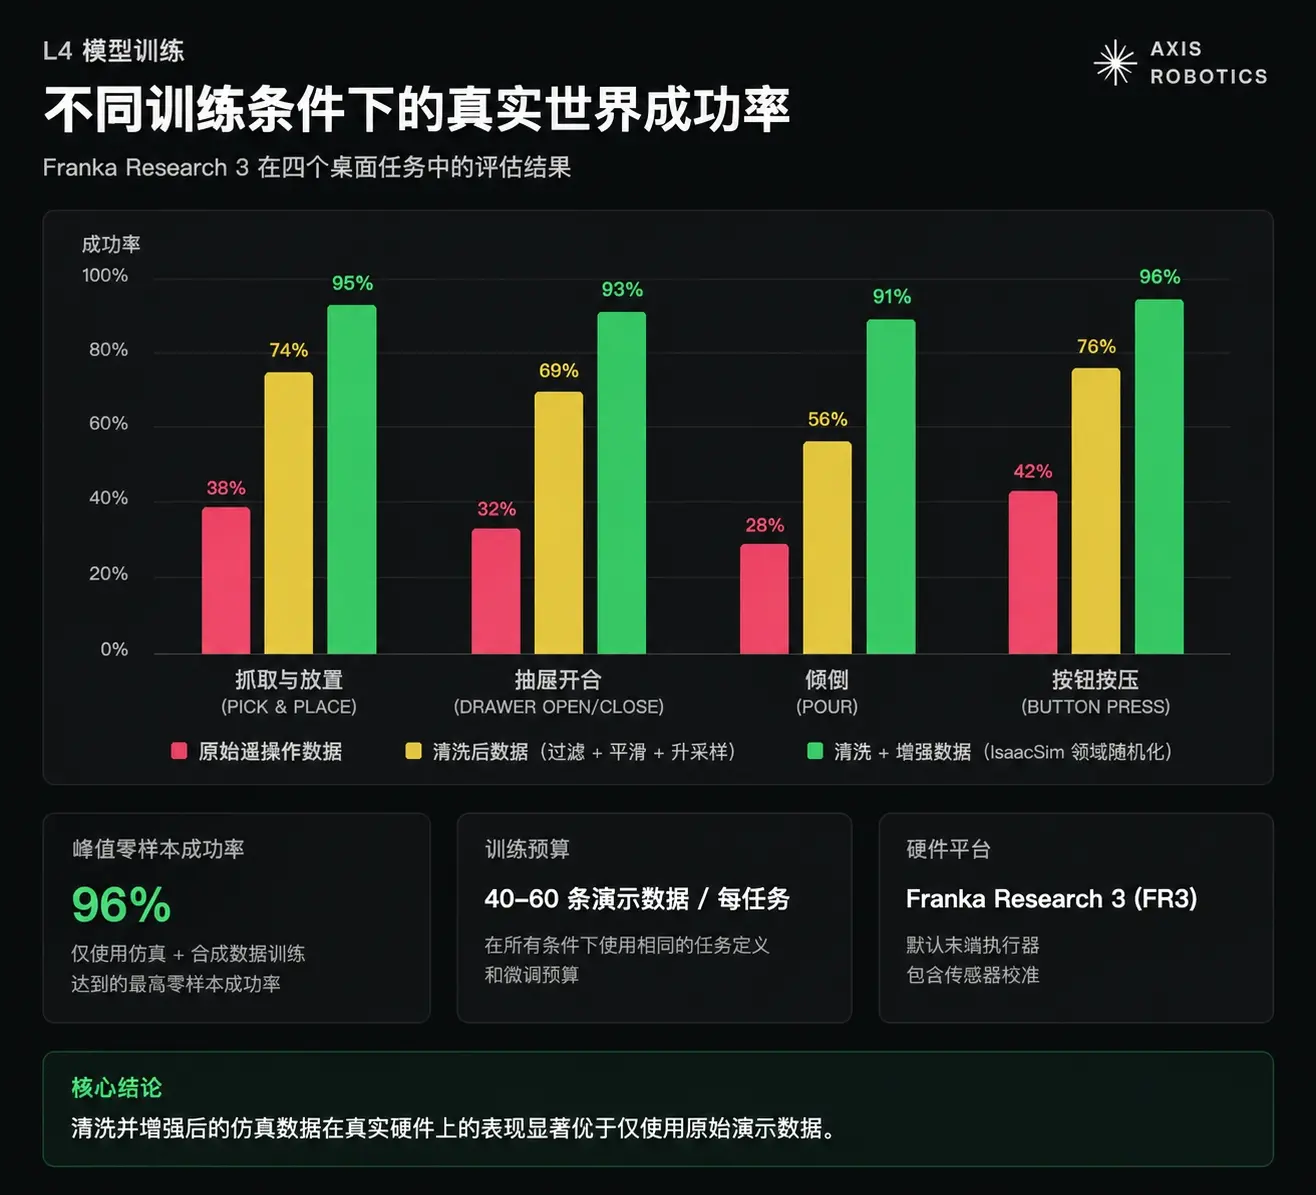
AXIS는 합리적으로 수집, 정리 및 증강된 시뮬레이션 데이터로 실제 환경에 적응할 수 있는 로봇 전략을 훈련할 수 있음을 증명했습니다.
그 장점은 낮은 진입 장벽의 브라우저 데이터 수집과 고성능 GPU 시뮬레이션 훈련을 결합하여 로봇 훈련 데이터의 대규모 생산을 실현하고 Physical AI 모델의 발전을 가속화하는 것입니다.
관련 연구 기반:
GraspVLA: 순수 시뮬레이션 데이터로 90% 이상의 잡기 Sim-to-Real 전이 효과를 검증합니다;
SkillBlender: 여러 로봇 기술을 복합 다단계 행동으로 조합할 수 있도록 지원합니다.
Tron 평가
Axis Robotics의 강점은 Physical AI(물리적 인공지능)를 위한 종단 간 로봇 훈련 기반 시설을 구축한 것입니다. Simulation First(시뮬레이션 우선) 경로를 통해 작업 생성, 행동 데이터 수집, 데이터 정리 증강 및 모델 훈련 배포를 완전한 폐쇄 루프로 통합합니다. 그 핵심 경쟁력은 RoboVerse, MetaSim 등의 기술을 활용하여 크로스 시뮬레이터 통합 인터페이스를 구현하고, 브라우저를 통한 낮은 진입 장벽의 인간 조작 데이터를 수집하며, IsaacSim 데이터 증강 및 VLA/로봇 전략 모델 훈련을 결합하여 대규모로 일반화 가능한 로봇 지능 데이터를 생성하는 것입니다. 이는 전통적인 실제 하드웨어 수집 방식에 비해 더 높은 효율성과 확장성을 제공합니다.
그 단점은 로봇 AI가 여전히 빠르게 발전하는 단계에 있으며, 실제 세계 배포는 하드웨어 차이, 복잡한 환경 일반화 및 데이터 규모 요구 등의 도전에 직면해 있다는 것입니다. 동시에 플랫폼 가치는 생태 참여자의 데이터 기여, 시뮬레이터 호환 범위 및 로봇 산업의 실제 응용에 크게 의존하며, 상업화 규모와 장기 경쟁 장벽은 여전히 추가 검증이 필요합니다.
이. 산업 데이터 분석
1. 시장 전체 성과
1.1. 현물 BTC vs ETH 가격 동향
BTC
ETH
삼. 거시 데이터 회고 및 다음 주 주요 데이터 발표 노드
이번 주 회고(2026년 10월 19일---10월 25일): 중국은 10월 19일 3분기 GDP가 전년 동기 대비 4.5% 증가했다고 발표했으며, 이는 2분기 4.3%에서 회복된 수치입니다. 3분기 누적 성장률은 4.6%입니다. 9월 규모 이상 산업 증가치는 전년 동기 대비 5.5% 증가했지만, 3분기 소매 누적 성장률은 1.1%에 불과하여 생산 측이 소비 측보다 강함을 반영합니다. 미국은 10월 22일 발표한 초기 실업수당 청구자 수가 19.4만 명으로, 수정된 이전 값 20만 명보다 6,000명 감소하여 해고가 여전히 낮은 수준임을 보여줍니다. 전반적으로 중국 경제 회복은 여전히 불균형하며, 미국 고용은 여전히 강한 모습을 보이고 있습니다.
다음 주 주요 일정 (10월 26일---11월 1일): 10월 29일 02:00 미국 연방준비제도 금리 결정 발표, 02:30 기자회견 개최; 당일 20:30, 미국 3분기 GDP 초치, 9월 PCE 및 핵심 PCE, 개인 소득 및 지출 데이터 집중 발표, 동시에 초기 실업 수당 청구자 수 발표; 10월 30일 20:30 미국 3분기 고용 비용 지수 발표. "연방준비제도 정책 지침 + 핵심 PCE + GDP" 조합을 주의 깊게 관찰하여 금리 방향, 인플레이션 지속성 및 성장 탄력성을 판단합니다.
네. 규제 정책
미국: 스테이블코인 시행 세칙 공식 확정, 암호세제 개혁 법안 제안
10월 21일, 미국 통화감독청(OCC)은 《GENIUS 법안》 시행 최종 규칙을 발표하며, 관할 범위 내에서 지급 스테이블코인 발행자의 준비 자산, 상환, 자본, 위험 관리, 수탁 및 감사 보고서 요구 사항을 명확히 하고, 조건을 충족하는 해외 발행자도 포함합니다. 규칙은 2027년 1월 18일 발효 예정이며; 자금 세탁 방지 및 제재 관련 규정은 별도로 제정됩니다. 이번 주는 "최종 규칙 발표"에 해당하며, 아직 발효 단계에 들어가지 않았고 모든 발행 신청이 접수 가능한 것은 아닙니다.
10월 22일, 상원의원은 《ADAPT 법안》을 제안하여, 《GENIUS 법안》의 규제를 받는 달러 스테이블코인으로 상품 및 서비스 구매 시 손익 추적 요구 사항을 간소화하고, 10달러 이하의 네트워크 수수료를 면제하며, 세금 회피 방지 규칙을 디지털 자산으로 확대하는 내용을 담고 있습니다. 이는 결제 편리화와 세금 규칙 통일을 동시에 추진하는 의미가 있지만, 현재는 입법 제안일 뿐이며 현행 납세 의무를 변경하지는 않았습니다.
영국: DeFi 규정 준수 및 암호 사업 규제 경계에 대한 상담 시작
10월 21일, 영국 금융행위감독청(FCA)은 DeFi 지침 의견 요청 초안 GC26/7을 발표하며, 규제 기관이 DeFi를 통해 금융 서비스를 제공할 때 기존 운영 탄력성, 금융 범죄 방지 및 자금 세탁 방지 요구 사항을 어떻게 준수해야 하는지를 설명했습니다. 의견 수렴은 11월 18일까지 진행되며, 최종 지침은 2027년 1월에 발표될 예정입니다. 이는 기존 의무 적용 방식에 대한 지침 상담이지 이번 주에 전면적인 DeFi 신법이 제정되는 것은 아닙니다.
같은 날, FCA는 CP26/36을 발표하여 암호 자산 규제 경계 및 일부 활동의 제외 상황에 대한 의견을 요청하며, 기업이 어떤 사업이 허가가 필요한지, 어떤 사업이 제외될 수 있는지를 판단하는 데 도움을 주고 있습니다. 두 가지 상담은 영국 암호 규제 프레임워크의 실행 준비를 함께 추진하지만, 관련 사업이 전면 면제되었다고 이해해서는 안 됩니다.
프랑스: 4대 금융 감독 기관이 MiCA 수정 제안 공동 제출
10월 20일부터 21일 사이에 프랑스 재무부, 금융시장관리청(AMF), 프랑스 중앙은행 및 신중한 규제 및 처분청(ACPR)은 유럽연합 MiCA 검토에 대한 공동 제안을 발표했습니다. 주요 내용은 스테이블코인의 국경 간 발행 및 준비금, 상환 보장, 주요 암호 서비스 제공자 규제 강화, DeFi 중개인의 책임, 스테이킹 및 암호 대출의 규제 배치 명확화입니다.
이러한 제안은 프랑스가 유럽 암호 규제를 더욱 완벽하게 추진하고자 하는 의지를 반영하지만, 유럽연합 정책 검토에 제출된 입장 문서일 뿐이며, 유럽연합의 법 개정 결과가 아니며 즉각적으로 새로운 기업 준수 기한이 추가되지도 않았습니다.
 위험 경고 위험 경고